- http://www.pinxinggroup.com
-
 +86-21-57566731
-
 cai@pinxingmotor.com
-
 ダウンロード


三相電動機とは何ですか?動作、開始、サイズ設定の仕組み
三相電気モーターは、ステーターに電気角 120 度の間隔で配置された 3 つの巻線を備えた AC モーターです。そのため、コンデンサー、遠心スイッチ、補助巻線を使用せずに、ステーターが生成する磁界が自動的に回転します。この 1 つの設計選択により、約 0.75 kW を超えるほぼすべての産業用ドライブが 3 相で動作する理由が説明されます。400 V、50 Hz 電源の 7.5 kW、4 極 IE3 マシンは、1 相あたり約 14.6A を消費し、全負荷時に約 1,450 rpm で回転し、1 回転あたり 2 回ゼロに向かってパルスするのではなく、電気サイクルを通じて継続的にトルクを供給します。
三相電動機とは何か
三相電気モーターは、3 つの固定子巻線と、誘導または磁気的にロックされた回転子を使用して、三相電気エネルギーを機械エネルギーに変換する回転機械です。これらの巻線を順序付ける外部の何ものもありません。供給自体が回転を生み出します。
50 Hz システムでは、各位相はその前の位相から 6.67 ミリ秒後に正のピークに達します。 3 つの磁場は 1 つの磁場に結合され、同期速度でステーター ボアの周囲を掃引します。これは、電源周波数を極数で割った値の 120 倍として計算されます。速度を設定するのは、モーターのサイズや負荷ではなく、周波数と極数です。
三相電気モーターは、120 度離れた電流によって駆動される 3 つの固定子巻線が回転磁界を生成する機械です。その磁場は同期速度で回転し、電磁誘導または磁気ロックによってローターを引きずります。
| 極 | 50Hzでの速度 | 60Hzでの速度 | 典型的な義務 |
| 2 | 3,000rpm | 3,600rpm | 渦巻ポンプ、小型高揚程ファン |
| 4 | 1,500rpm | 1,800rpm | 主力製品: ポンプ、コンベア、コンプレッサー、工作機械 |
| 6 | 1,000rpm | 1,200rpm | 粉砕機、ミキサー、大型プロセスファン |
| 8 | 750rpm | 900rpm | ボールミル、押出機、低速スクリューコンベア |
極数によってもフレームのサイズとアンペアあたりのトルクが変化します。同じ出力の 8 極モーターは、低速でより多くのトルクを生成するため、同じ定格の 4 極ユニットよりも大きく、重く、高価になります。このトレードオフにより、効率性クラスが議論に入るずっと前に、ほとんどの選択決定が左右されます。
回転フィールドがローターを回転させる仕組み: スリップ、トルク、ローターのタイプ
ローターが回転するのは、回転するステーターの磁界がローターの導体に電流を誘導し、その電流と磁界との間の力によってトルクが発生するためです。ローターがフィールドを完全に捉えることはできず、2 つのローター間の速度差はスリップと呼ばれます。
スリップは同期速度のパーセンテージとして表されます。 50 Hz の 4 極モーターの界磁速度は 1,500 rpm です。負荷がかかった状態で 1,455 rpm で動作すると、スリップは 3% になります。標準的な産業用モーターは全負荷時に 1 ~ 5% の間に位置し、大型機械はローエンド、小型機械はハイエンドになります。スリップは、誘導モーターを自己調整させる原因でもあります。負荷が追加されると、ローターが少し遅くなり、より多くの磁束がローター導体を切断し、両者が再びバランスするまでトルクが上昇します。
かご型ローター
エンドリングによって短絡された導電性バー。ブラシや外部抵抗はありません。低コスト、最高の信頼性があり、ポンプ、ファン、コンプレッサー、コンベア、およびほとんどの工作機械のデフォルトの選択肢です。始動電流は高く、通常は全負荷電流の 6 ~ 8 倍です。
スリップリング付き巻線ローター
ローターの三相巻線はスリップ リングを介して引き出されるため、始動時に外部抵抗を挿入できます。これにより、始動電流を削減しながら始動トルクが向上しますが、これはミル、ホイスト、クラッシャーなどの高慣性負荷にとって重要です。価格はブラシとリングのメンテナンスです。
メカニズムをさらに詳しく知りたい場合は、 かご型モーターがトルクを生み出す仕組み 現在の道を一歩ずつ歩んでいきます。
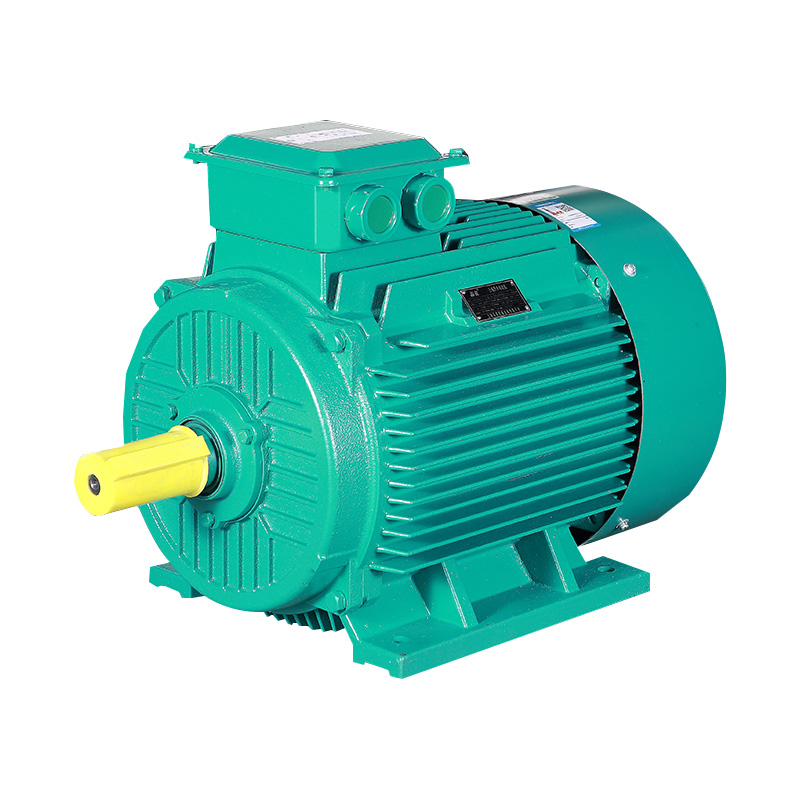 IE4シリーズ三相高効率誘導モータ 交換用モーターを比較する読者のために、この IE4 シリーズは H80 ~ 355 mm フレームと一般的な産業用ファン、ポンプ、コンプレッサーの役割をカバーしています。 製品を見る→
交換品を注文する前に銘板を読んでください
交換用モーターに適合するために必要なすべての値が銘板に刻印されており、そのうちの 1 つをスキップすることが、技術的に正しいモーターが数か月以内に使用できなくなる最も一般的な理由です。
| フィールド | それがあなたに伝えること | 典型的なエントリ |
| 電圧と接続 | 線間電圧と 6 本のリード線の接続方法 | 400 V デルタ、690 V スター |
| 周波数と極 | 同期速度の基準 | 50Hz、4極 |
| 定格電流 | ケーブル、コンタクタ、過負荷リレーのサイジング | 14.6A |
| 力率 | 電源が負荷をどのように認識するか | 0.84 |
| 義務 | 負荷が連続的か周期的か | S1連続 |
| 絶縁クラス | 定格上昇を超える熱ヘッドルーム | クラスF、クラスB上昇 |
| エンクロージャ | 防塵・防水対策 | IP55 |
| 効率クラス | IEC 60034-30-1 に基づく最小効率層 | IE3 |
| フレームと取り付け | シャフト高さと固定パターン | 132フレーム、IM B3 |
プレートが判読できない場合は、次の 3 つの測定値でそのほとんどが解決されます。
- シャフトの直径と固定穴間の距離を測定して、フレームのサイズを特定します。
- 三相モーターには 3 本のリード線とアースがあり、コンデンサーがないため、電源導体を数えます。
- 既知の負荷でクランプメーターを使用して電流を読み取り、その定格の期待値と比較します。
三相電気モーターの始動方法と電力網からの電力供給
ダイレクトオンラインで起動される三相誘導モーターは、速度に達するまで全負荷電流の 6 ~ 8 倍を消費します。通常、ケーブルのサイズ、保護設定、起動方法は、動作電流ではなくサージによって決まります。
停止時、ローターは短絡した変圧器の二次側のように動作するため、インピーダンス制限電流は非常に低くなります。速度が上昇すると、滑りは低下し、ローター周波数は低下し、電流は銘板の値に向かって低下します。
| 方法 | 始動電流 | 始動トルク | どこに当てはまるか |
| ダイレクトオンライン | 全負荷の6~8倍 | 定格の 150 ~ 200% | ハードスタートに耐える負荷を伴う安定した電源に接続された小型モーター |
| スターデルタ | ダイレクトオンラインの約3分の1 | ダイレクトオンラインの約3分の1 | 高い慣性負荷を発生させず、すぐに速度に達するファンとポンプ |
| ソフトスターター | 全負荷の2~4倍 | 調整可能なスロープ | 機械的衝撃を制限する必要があるコンベヤおよびポンプ |
| 可変周波数ドライブ | 全負荷の 100 ~ 150% | ゼロ速度からの定格トルク | 速度制御と可能な限り穏やかな始動 |
可変周波数ドライブは始動電流を全負荷電流の約 100 ~ 150% に削減し、ゼロ速度から最大のトルクを供給します。この義務は、固定速度での始動よりも絶縁と冷却の点で難しいため、インバータ給電アプリケーションは、ドライブがボルトで固定された標準フレームではなく、そのために構築されたモーターに属します。
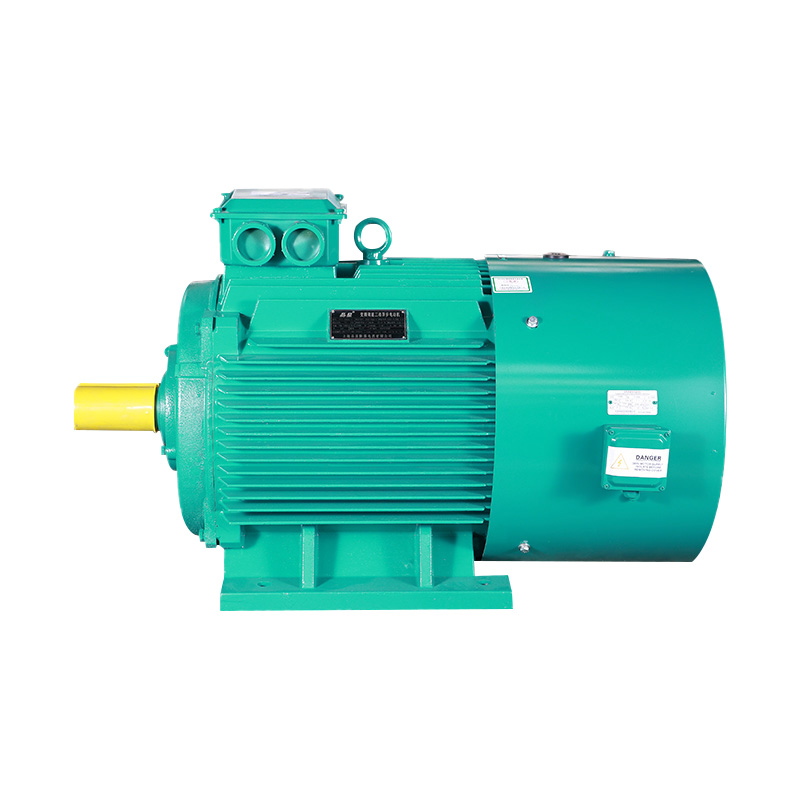 YPTシリーズ三相可変周波数誘導電動機 インバータ給電の産業用ドライブ向けに構築されたこの YPT シリーズは、H80 ~ 355 mm フレーム、IC416 または IC411 冷却、および 5 ~ 100 Hz 動作を提供します。 製品を見る→
効率クラス: IE3 と IE4 の実際の変更点
IE3 と IE4 は IEC 60034-30-1 で定義された最小効率層であり、モーターが年間数千時間稼働するまでは、両者の差はパーセンテージで見ると小さいように見えます。
7.5 kW モーターの場合、IE3 から IE4 に移行すると、入力電力が約 8.30 kW から約 8.12 kW に削減され、約 0.18 kW 節約されます。稼働時間は 4,000 時間を超え、これは年間約 720 kWh に相当し、kWh あたりの電気料金が 0.10 米ドルを超える割増料金は通常 2 ~ 4 年以内に返済されます。数百キロワットを超えると、ドライブが中電圧に移行し、設計上の制約が絶縁、冷却、始動電流にシフトするため、計算の性質が変わります。 Y、YKK、YR、YKS ファミリの高電圧マシンはまさにその帯域に対応して存在しており、その選択データは 高圧モーターカタログ .
三相電気モーターが適合する場所と適合しない場所
三相モーターは、約 0.75 kW を超えるほぼすべての産業負荷をカバーし、単相設計はそれ以下の場合、または三相電源が存在しない場合にのみ一般的です。
一般的な業務には、鉱山、冶金、セメント、石油、化学、電力、水処理、海洋プラントにわたるポンプ、ファン、コンプレッサー、コンベヤ、ミキサー、破砕機、工作機械スピンドルが含まれます。危険区域では、同じ三相設計を認定された保護コンセプトに基づいて構築する必要があります。火炎経路を制御した耐圧防爆 Ex d か、強化絶縁と端子クリアランスを備えた安全性向上 Ex e のいずれかです。上海に本拠を置くShanghai Pinxing Explosion-proof Motor Co., Ltd.は、石炭、石油化学、海洋サービス向けの高電圧耐圧防爆製品と並んで、YBX3およびYBX4低電圧防爆モーターを生産し、40カ国以上に輸出しています。
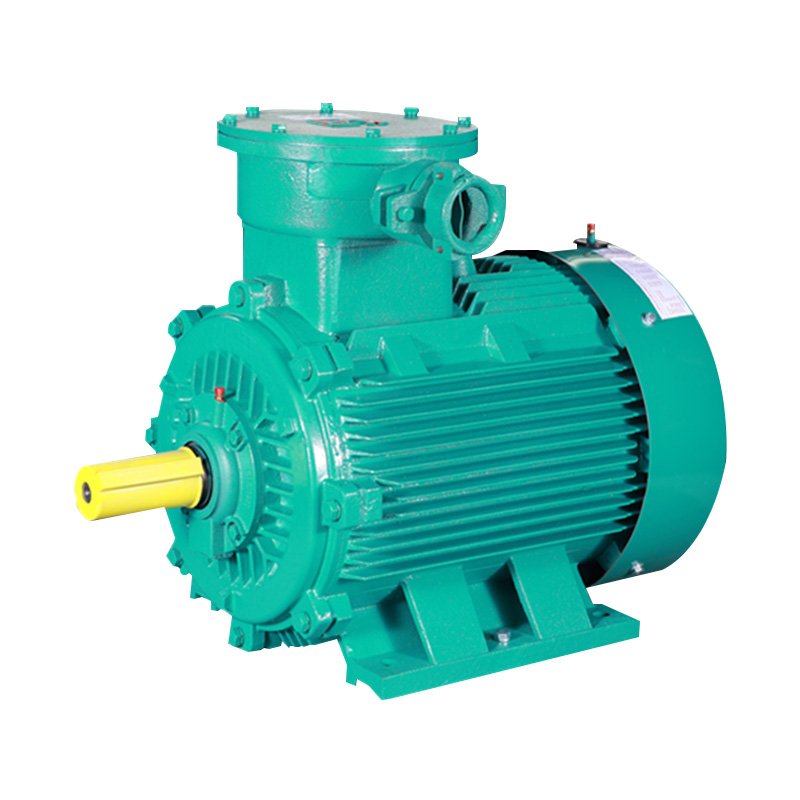 YBX4シリーズ 低圧防爆モータ 危険区域向けに、この耐圧防爆モーターは H80 ~ 355 mm フレームおよび 0.75 ~ 355 kW をカバーし、ポンプ、ファン、コンプレッサー、クラッシャーに対して IP55 保護を備えています。 製品を見る→
このテクノロジーの本当の限界については、はっきりと述べる価値があります。
- 三相モーターは、位相コンバータまたは単相入力定格のドライブがなければ単相電源で動作できません。その場合は定格を下げる必要があります。
- ドライブまたは 2 速巻線が追加されない限り、速度は周波数と極数によって固定されます。
- インバータのデューティにより巻線に電圧ストレスが加わるため、標準的なモータにはインバータグレードの絶縁が必要な場合があります。
レビュー中 応用事例 同等の業界からの情報を入手することで、注文を出す前にフレーム サイズと保護レベルを確認する迅速な方法です。
三相電動モーターに関するよくある質問
三相電気モーターは単相電源で動作できますか?
直接ではありません。静的位相コンバータまたは回転位相コンバータ、または単相入力のドライブで動作できますが、3 番目のレグが供給されるのではなく合成されるため、モータの定格を下げる必要があります。静的コンバータではネームプレート電力の約 50 ~ 60% の使用可能な出力が期待され、注文する前にドライブのマニュアルを確認してください。
2極三相モーターと4極三相モーターの違いは何ですか?
極数は同期速度を設定します。2 極の場合は 50 Hz で 3,000 rpm、4 極の場合は 1,500 rpm になります。同じ出力の 2 極モーターは小型で安価ですが、発生トルクが低く、回転速度が速いため、ポンプやファンに適しています。 4 極設計は、まさにそのバランスを実現するために一般的な産業用途を支配します。
モーターが三相かどうかはどうすればわかりますか?
リード線と銘板を見てください。三相モーターには 3 つの線路導体とアースがあり、コンデンサーはありませんが、単相モーターにはコンデンサーと始動巻線または運転巻線が付いています。三相工業用定格は 230 V ではなく 400 V または 690 V であるため、通常は電圧入力によっても解決されます。
三相電気モーターのスリップとは何を意味しますか?
スリップは、同期速度と実際のローター速度の差であり、同期速度のパーセンテージで表されます。 50 Hz の電源で 1,450 rpm で動作する 4 極モーターには、全負荷時に約 3.3 パーセントのスリップがあります。 5% を大きく超える突然の上昇は、通常、過負荷、ベアリングの故障、または巻線の問題を示しています。

連絡してください
関連製品


 上海ピンキング
Explosion-Proof Motor Co.、Ltd。
-
 cai@pinxingmotor.com
-
 +86-21-57566731
-
 +86-21-57566967
-
 No.699、Pinxing Rd。、青海工業地帯、Fengian地区、上海、中国。
-
No. 168、Qingling Rd、清gang工業地帯、清cun町、Fengxian地区、上海、中国(南門)
著作権@ 2024 Shanghai Pinxing Explosion-Proof Motor Co.、Ltd。 無断転載を禁じます。
プライバシー